寻路算法实验室
原始提示词
见 完整原始输入(与主题任务正文 v1 逐字一致,指纹 b8d223f9…)。
运行方式
纯静态单文件,入口 index.html。直接双击打开(file://)或放到任意静态服务器均可运行,不请求网络。
- 算法:BFS(四方向,按步数)、Dijkstra(四方向,按地形代价)、A*(四方向,曼哈顿距离)。
- 地形:障碍(不可进入)、高代价格(进入代价 5),普通格进入代价 1,起点代价不计入。
- 交互:画笔绘制/擦除地形,直接拖动起点与终点;运行、暂停、单步、速度 2–500 步/秒、清除搜索、重置地图。
- 编辑地图或拖动起终点会自动停止并清除当前搜索,避免新旧状态混用。
- 预设地图:空旷网格、迷宫(带缺口)、加权地形、蛇形走廊、封闭终点(不可达)。
验证记录
用 Playwright 驱动真实 Chromium(file:// 打开)逐条核对任务正文的验收项:
| 验收项 | 实测 |
|---|---|
| 无障碍网格路径正确 | A* 在空旷网格上 27 步、总代价 27 |
| 封闭终点明确显示不可达 | 预设「封闭终点」提示“终点不可达”,已访问 425 个节点 |
| Dijkstra 与 A* 最小代价相同 | 加权地形上两者均为 41 |
| BFS 展示步数最少路径 | 同图 BFS 为 27 步(代价 63),确实少于 Dijkstra 的 41 步 |
| 暂停与单步真实控制 | 暂停后节点数不再增长;单步恰好 +1 |
| 起终点不可被障碍覆盖 | 在起点格绘制障碍不生效 |
| 移动端可编辑 | 390px 视口无水平溢出,触摸绘制正常 |
| 清除搜索 | 已访问数与路径统计归零,地图保留 |
预览截图
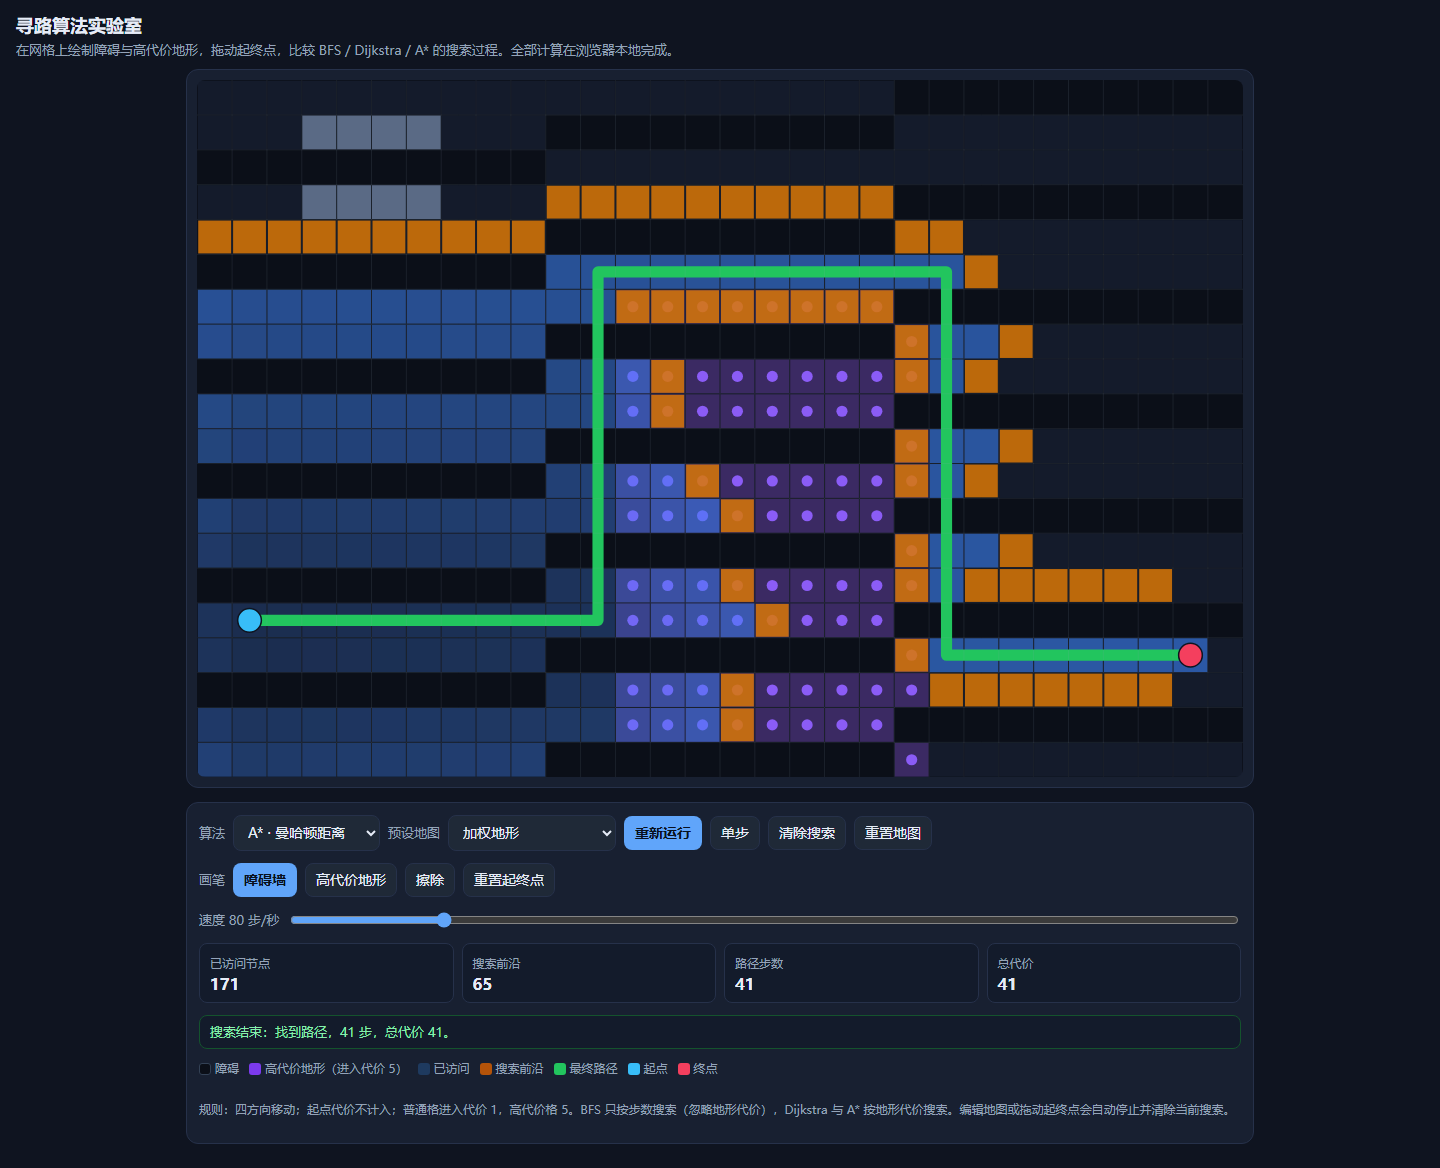
使用 Chromium 在 1440 × 1050 桌面视口中打开最终版 index.html,保存完整页面截图。桌面截图:选择加权地形并运行 A*,完成后显示 41 步、总代价 41。
复盘
- 网格固定 30×20,画布用
ResizeObserver+ 设备像素比适配;速度默认 80 步/秒,否则整图不可达搜索需要半分钟才跑完。 - 前沿用「线性扫描取最小 f」的优先队列:网格只有 600 格,实现简单且能正确处理重复入队。
- 踩过的坑:弹出优先队列时会把节点从
frontier里删掉,回溯路径时若再从frontier取前驱就断链,因此把前驱与访问顺序一起存进closed;加权预设最初的高代价条带太窄,三种算法结果完全一样,看不出差别,改成 9 列宽的条带后才体现“步数最少”和“总代价最小”的分歧。 - 已知限制:四方向移动,没有对角线;速度上限 500 步/秒。
当前归档信息(自动生成)
- 实验 ID:
pathfinding-lab--minimax-m3-1-flash-preview-max-r01 - 模型:MiniMax M3.1 Flash Preview;推理档位:max
- 类型:single-html;预览:static;网络:offline
- 完整原始输入快照 · 主题与其他版本
- 输入记录:本轮实际收到的任务正文即该主题 prompts/v1/prompt.md 全文,指纹与主题提示词版本一致;会话指令另外指定了本主题、模型 Minimax M3.1 Flash Preview、档位 max,未追加其他要求。
- 工具:Claude Code。模型 Minimax M3.1 Flash Preview(1m 上下文),档位 max,在 model-test-base 分支的当前会话内直接执行,未委派子代理。产物为单文件 index.html,无外部依赖、无网络请求。同一会话内先在 Node 中推演加权地图的期望代价,再在真实浏览器中核对三种算法的路径步数与总代价、暂停/单步、编辑清空与触摸绘制。缺陷(回溯时从已被弹出队列的节点取前驱导致路径只剩一个格子、运行按钮未初始化搜索、加权预设无法体现 BFS 与最小代价的差异)都在本次会话内由同一模型修正。
- 运行方式:浏览器直接打开本目录入口;CDN/外部素材需要联网。
- 主页面
部署适配记录
- 维护者于 2026-10-22 按 v3 对本轮桌面、手机及补充状态逐图重评并绑定 captures 证据;旧截图和 v2 评分见 catalog/score-reviews/2026-10-21-v3-source.json。未重跑模型或改写实验源码,截图不证明完整功能、算法、手势或性能。